Máy cân bằng động: chọn máy trục ngang hay trục đứng, cấp chính xác G
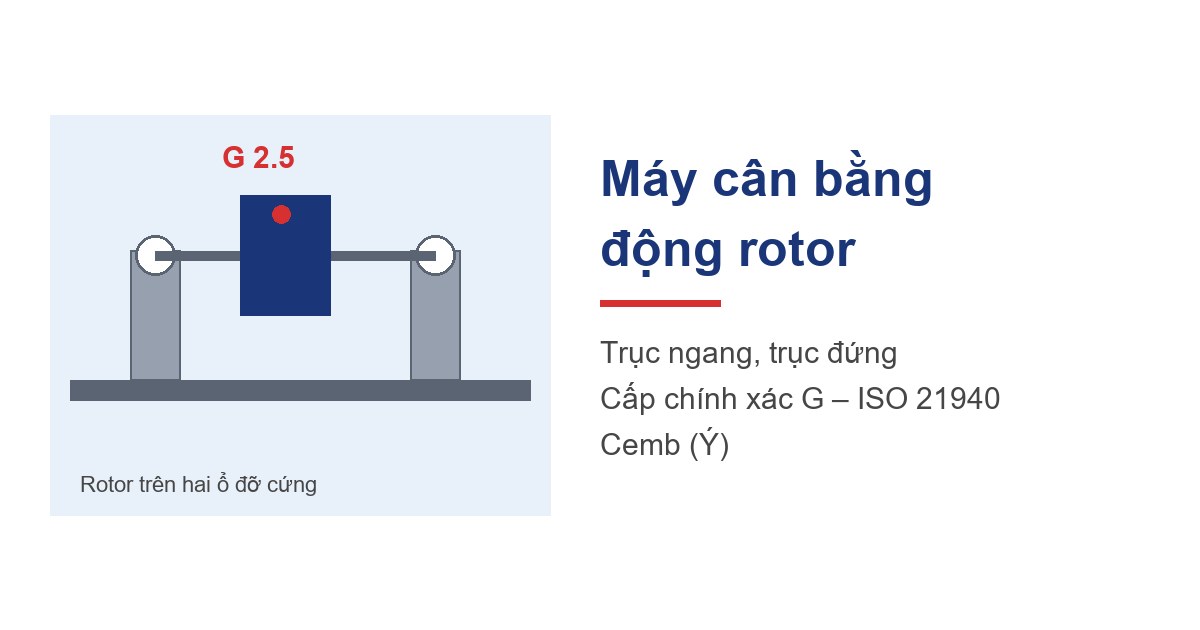
Rotor bị mất cân bằng là nguyên nhân phổ biến nhất gây rung ở quạt, bơm, động cơ điện và trục truyền động. Rung kéo theo tiếng ồn, mòn ổ bi, lỏng bu lông nền và giảm tuổi thọ cả cụm máy. Máy cân bằng động đo được lượng và vị trí khối lượng lệch trên từng mặt phẳng hiệu chỉnh, để kỹ thuật viên thêm hoặc bớt đúng khối lượng cần thiết. Bài này giải thích cách chọn máy theo loại rotor, cấp chính xác G và những điểm cần ghi vào yêu cầu kỹ thuật, lấy ví dụ dòng máy của hãng Cemb (Ý).
Cân bằng tĩnh và cân bằng động khác nhau thế nào?
Mất cân bằng tĩnh là khi trọng tâm rotor lệch khỏi trục quay. Có thể phát hiện bằng cách đặt rotor lên hai dao tựa: phần nặng luôn quay xuống dưới. Với rotor mỏng như đĩa, puli, bánh đà, hiệu chỉnh trên một mặt phẳng thường là đủ.
Mất cân bằng động gồm cả mất cân bằng tĩnh và mất cân bằng mô men (hai khối lệch nằm ở hai đầu, ngược phía nhau). Rotor dài như rotor động cơ, trục cán, trục cardan, cánh quạt nhiều tầng phải quay ở tốc độ đo và hiệu chỉnh trên hai mặt phẳng. Máy cân bằng động tách được hai thành phần này và chỉ ra khối lượng, góc cần hiệu chỉnh cho từng mặt.
Cấp chính xác G theo ISO 21940‑11
Tiêu chuẩn ISO 21940‑11 (thay cho ISO 1940‑1) xếp rotor theo cấp chất lượng cân bằng G, đơn vị mm/s. Số càng nhỏ, yêu cầu càng khắt khe. Lượng mất cân bằng dư cho phép được tính theo công thức:
Uper (g·mm) = 9549 × G × m / n, trong đó m là khối lượng rotor (kg), n là tốc độ làm việc lớn nhất (vòng/phút).
Ví dụ: rotor động cơ 100 kg, chạy 3.000 vòng/phút, cấp G2.5 → Uper ≈ 9549 × 2,5 × 100 / 3000 ≈ 796 g·mm. Với rotor đối xứng, chia đều cho hai mặt hiệu chỉnh, mỗi mặt khoảng 398 g·mm. Nếu bán kính đặt quả đối trọng là 200 mm, khối lượng dư mỗi mặt phải nhỏ hơn khoảng 2 g.
| Cấp G | Loại rotor thường gặp |
|---|---|
| G16 | Trục cardan, bộ phận máy nông nghiệp |
| G6.3 | Quạt công nghiệp, bánh công tác bơm, bánh đà, rotor động cơ thông thường |
| G2.5 | Rotor động cơ điện, tuabin khí và hơi, máy nén, quạt tốc độ cao |
| G1 | Trục chính máy mài, động cơ cỡ nhỏ yêu cầu cao |
| G0.4 | Con quay, trục chính máy mài chính xác |
Hợp đồng sửa chữa hoặc chế tạo nên ghi rõ cấp G và tốc độ làm việc. Nếu chỉ ghi “cân bằng đạt yêu cầu”, hai bên rất dễ bất đồng khi nghiệm thu.
Ổ đỡ cứng và ổ đỡ mềm
Máy cân bằng có hai kiểu đo. Ổ đỡ mềm (soft‑bearing) đo dao động của gối đỡ, thường phải chạy hiệu chuẩn lại mỗi khi đổi loại rotor. Ổ đỡ cứng (hard‑bearing) đo lực bằng cảm biến lực đặt trong gối đỡ cứng. Máy được hiệu chuẩn cố định từ nhà máy, chỉ cần nhập kích thước rotor (khoảng cách các mặt hiệu chỉnh, bán kính, vị trí ổ đỡ) là đo được ngay.
Dòng máy trục ngang ZB của Cemb dùng nguyên lý ổ đỡ cứng. Kiểu này hợp với xưởng sửa chữa phải cân nhiều loại rotor khác nhau trong ngày: động cơ, quạt, bơm, trục cán.
Máy trục ngang hay máy trục đứng?
| Kiểu máy | Phù hợp với |
|---|---|
| Trục ngang, truyền động đai | Rotor có cổ trục, bề mặt cho đai bám: rotor động cơ, trục quạt, rotor bơm |
| Trục ngang, truyền động cardan | Rotor nặng, có mặt bích hoặc cần mô men lớn: trục cán, quạt lớn, rotor tuabin |
| Trục đứng | Rotor dạng đĩa không có trục: puli, bánh đà, đĩa phanh, cánh bơm, ly hợp |
| Máy cầm tay, cân bằng tại chỗ | Quạt, máy nghiền đang lắp trên nền, không tháo được rotor |
Tên model ZB của Cemb đi kèm số tải trọng. Ví dụ ZB20TC dành cho rotor đối xứng tối đa 30 kg, đường kính tới 370 mm, tốc độ đo 125–10.000 vòng/phút. Các model lớn hơn nhận rotor từ vài trăm kg tới nhiều tấn, với băng máy dài hơn và truyền động cardan.
Bộ đo và phần mềm
Bộ đo màn hình cảm ứng B11 của Cemb (máy tính công nghiệp 15 inch, IP66, không quạt) quyết định độ dễ dùng của máy. Một số tính năng đáng chú ý:
- Dải tốc độ đo 70–200.000 vòng/phút, 2 kênh đo đồng thời (tùy chọn 3–4 kênh).
- Đặt dung sai trực tiếp theo ISO hoặc API, lưu 999 chương trình rotor, sao lưu qua USB.
- Hiển thị mất cân bằng tĩnh, mô men và động; độ phân giải góc 0,1°.
- Bù độ lệch tâm của trục gá và bù mất cân bằng hệ thống (then, vỏ…).
- Tự chẩn đoán, tự hiệu chuẩn, có cổng vào/ra số để ghép với PLC.
Với máy Cemb đời cũ có cơ khí còn tốt, có thể chỉ thay bộ đo B11 và bo mạch trên tủ điện sẵn có. Cách này thường nhanh hơn thay cả máy, và người vận hành không phải học lại từ đầu.
Những gì cần ghi trong yêu cầu kỹ thuật
- Khối lượng rotor nhỏ nhất và lớn nhất; đường kính lớn nhất qua băng máy.
- Khoảng cách giữa hai ổ đỡ (nhỏ nhất, lớn nhất) và dải đường kính cổ trục.
- Kiểu truyền động: đai, cardan hay cả hai; công suất động cơ, biến tần.
- Cấp G mục tiêu và tốc độ cân bằng.
- Kiểm tra theo ISO 2953 bằng rotor chuẩn: lượng mất cân bằng dư nhỏ nhất đạt được (emar) và tỷ lệ giảm mất cân bằng (URR).
- Nền móng, thử nghiệm tại nhà máy (FAT), tại hiện trường (SAT), đào tạo vận hành và phụ tùng 2 năm đầu.
Các xưởng sửa chữa thiết bị quay lớn còn yêu cầu tuân thủ ISO 20816 (đánh giá rung máy) và IEC 60204‑1 (an toàn điện của máy). Nên đưa các tiêu chuẩn này vào hồ sơ mời thầu ngay từ đầu.
Đo rung tại hiện trường và giám sát online
Ngoài máy cân bằng, Cemb còn có máy đo rung và cân bằng cầm tay hai kênh (N600, N330) để cân bằng quạt ngay trên nền. Hãng cũng có bộ chuyển đổi rung 4–20 mA (TR‑26, bản chống cháy nổ TR‑I) gắn trên gối đỡ để đưa tín hiệu về DCS. Tăng Minh Phát đã cung cấp bộ chuyển đổi rung Cemb cho Hòa Phát Dung Quất, Formosa Hà Tĩnh, Pomina 3, MDF VRG và MDF Chơn Thành, chủ yếu để giám sát quạt và máy nghiền.
Khi cần phân tích sâu hơn (phổ FFT, xu hướng, cảnh báo sớm), xem thêm bài giám sát rung động máy móc.
Danh mục máy cân bằng động, máy đo rung Cemb tại Việt Nam: CEMB Việt Nam – Tăng Minh Phát.
Liên hệ kỹ sư TMP:
- Điện thoại / Zalo: 0917 943 068
- Email: project@tmpvietnam.com